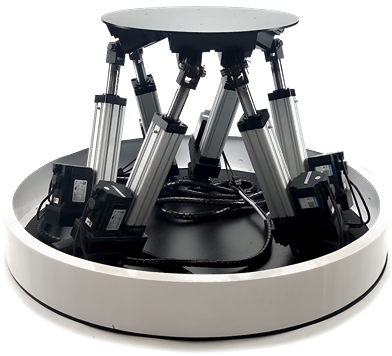
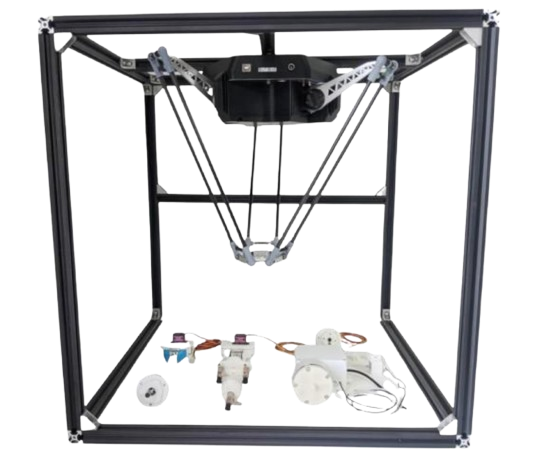
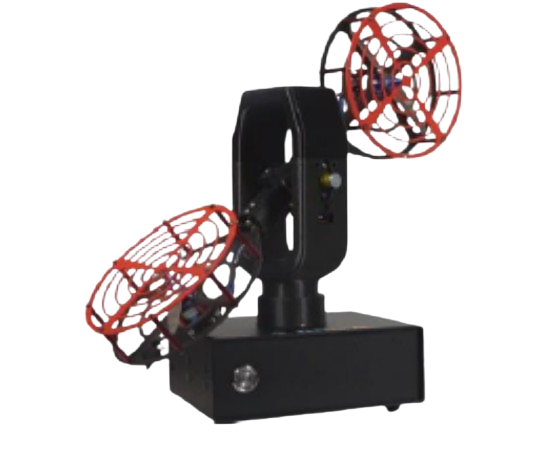
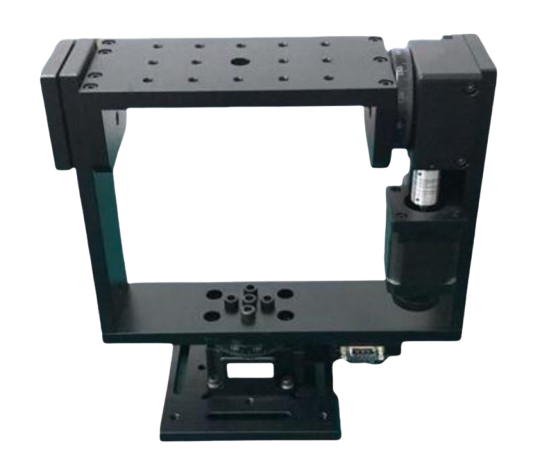
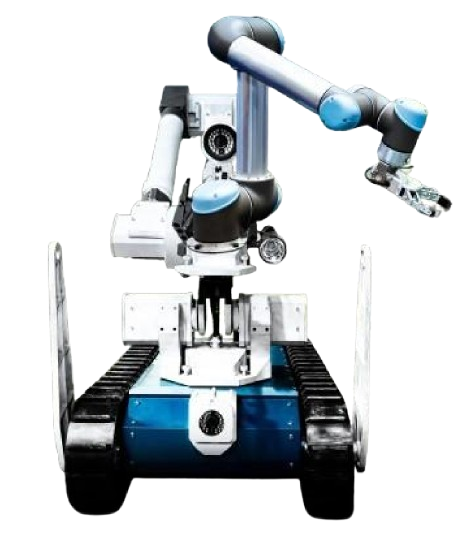
实验平台 · 测试工装与自动化验证Stewart 实验平台 ET-RA-ST-01Stewart 六自由度运动平台,为运动模拟与控制算法实验提供可控的运动环境。课程实验开放开发综合实训六自由度运动模拟 · 船体扰动补偿了解平台与配置
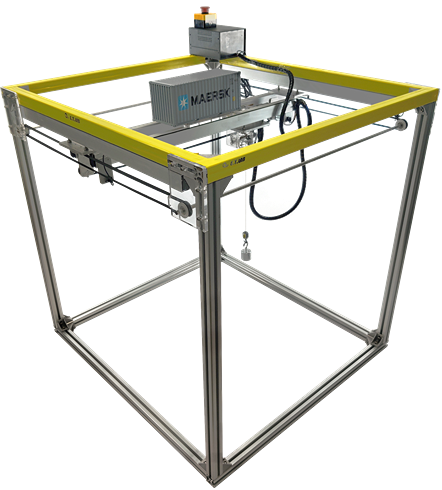
实验平台 · 控制理论与系统实验三自由度桥式起重机实验平台 ET-GC-FGC-03桥式起重机的台车可控而负载摆角间接受控,适合研究非线性多变量定位与消摆。课程实验开放开发综合实训欠驱动控制 · 负载消摆 · 轨迹跟踪了解平台与配置
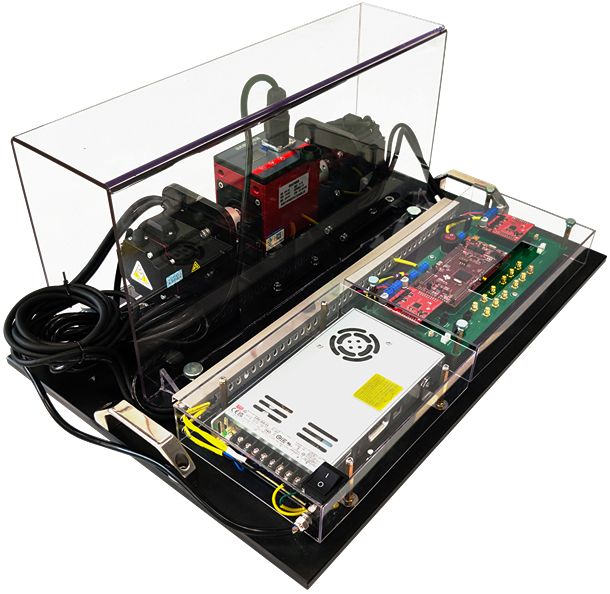
实验平台 · 电机驱动与运动控制小型桌面电机加载平台系列 ET-MT-DML包含被测电机与可调加载电机,主要用于驱动算法和负载工况下的控制性能验证。课程实验开放开发综合实训电流/速度/位置环 · 电机对拖 · 负载扰动了解平台与配置
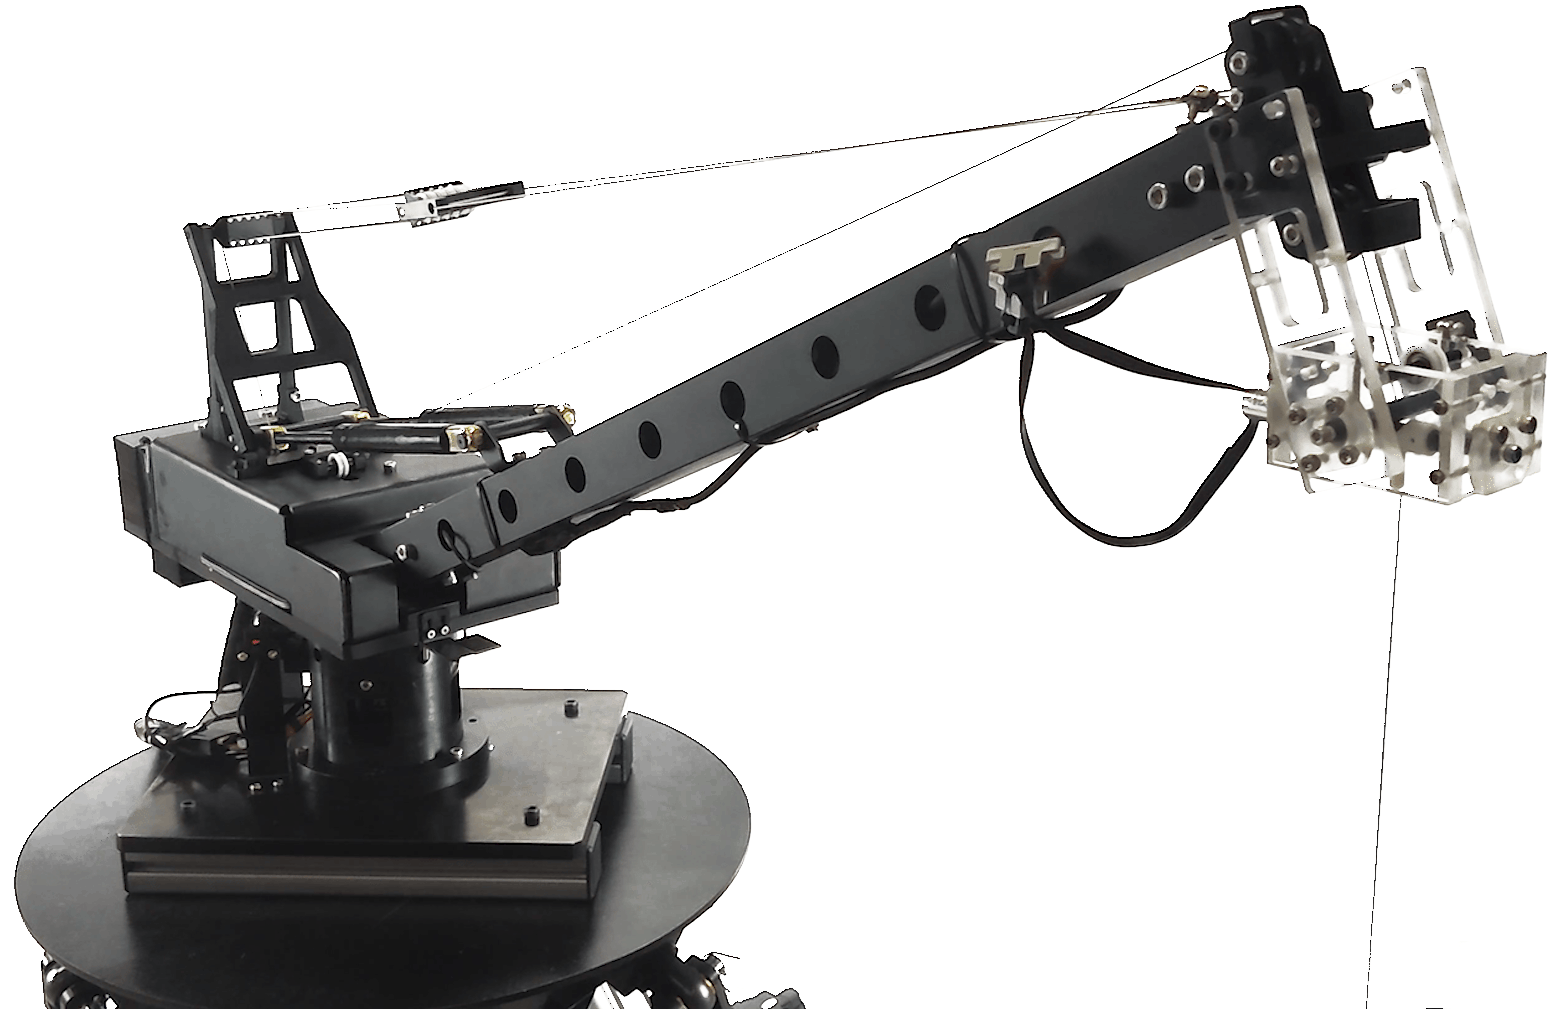
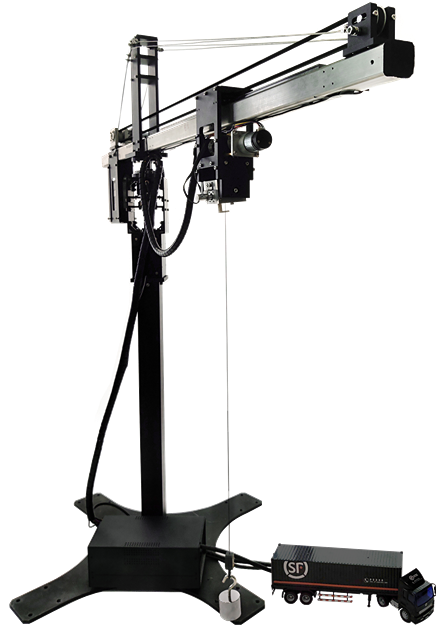
实验平台 · 控制理论与系统实验船吊控制系统平台 ET-GC-SCC组合吊车与风浪运动模拟器,研究非惯性环境中的搬运轨迹与负载稳定控制。课程实验开放开发综合实训船体运动补偿 · 负载消摆 · 扰动抑制了解平台与配置
实验平台 · 控制理论与系统实验三自由塔式吊车实验平台 ET-GC-FTC回转、变幅与起升引入耦合和欠驱动特性,研究多变量定位和摆动抑制。课程实验开放开发综合实训非线性MIMO · 塔吊消摆 · 定位控制了解平台与配置
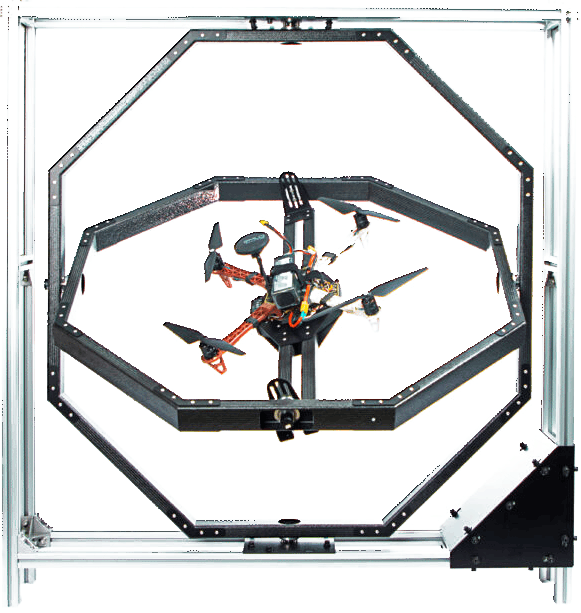
实验平台 · 测试工装与自动化验证多旋翼无人机测试系统平台 ET-AIR-MTP万向支架约束无人机测试范围,配合姿态角测量开展飞控调试,主要是测试工装。课程实验开放开发综合实训无人机受约束测试 · 姿态测量 · 飞控调试了解平台与配置
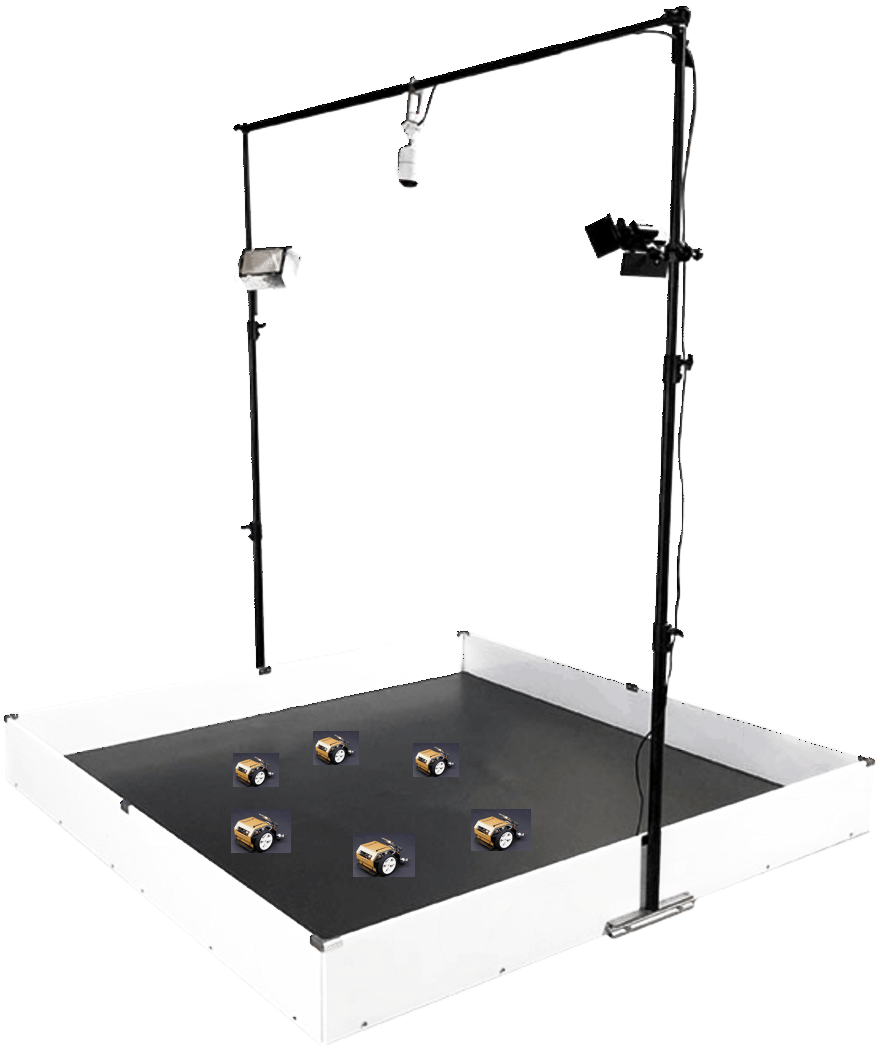
实验平台 · 自主导航与移动机器人多智能体机器人实验平台 ET-MA-MEP小型机器人群体与定位反馈为协调、合作搬运和群体行为提供实验对象。课程实验开放开发综合实训多智能体协调 · 群体行为 · 机器人通信了解平台与配置
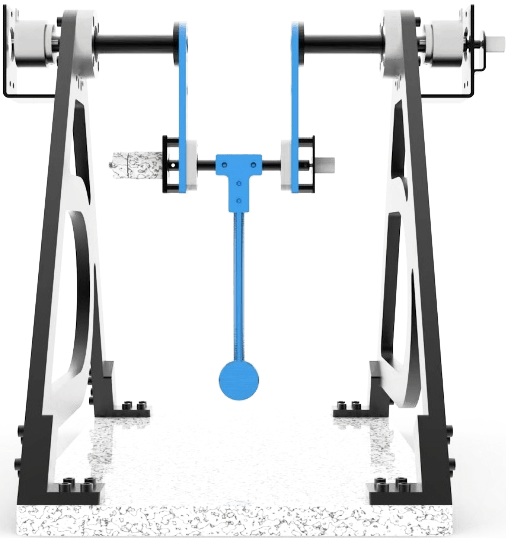
实验平台 · 控制理论与系统实验Acrobot ET-IP-AB双连杆仅部分关节驱动,是研究非线性起摆、平衡与控制策略的基准对象。课程实验开放开发综合实训欠驱动系统 · 起摆与镇定 · 学习控制了解平台与配置
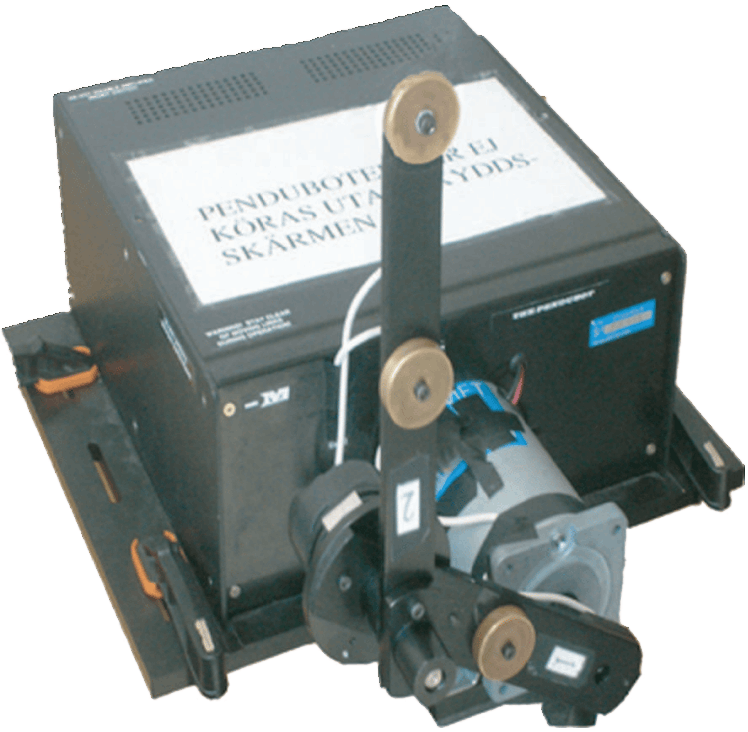
实验平台 · 控制理论与系统实验Pendubot ET-IP-PB双连杆欠驱动结构用于起摆与稳定性实验;驱动关节定义需先核对。课程实验开放开发综合实训双连杆欠驱动 · 起摆控制 · 平衡控制了解平台与配置
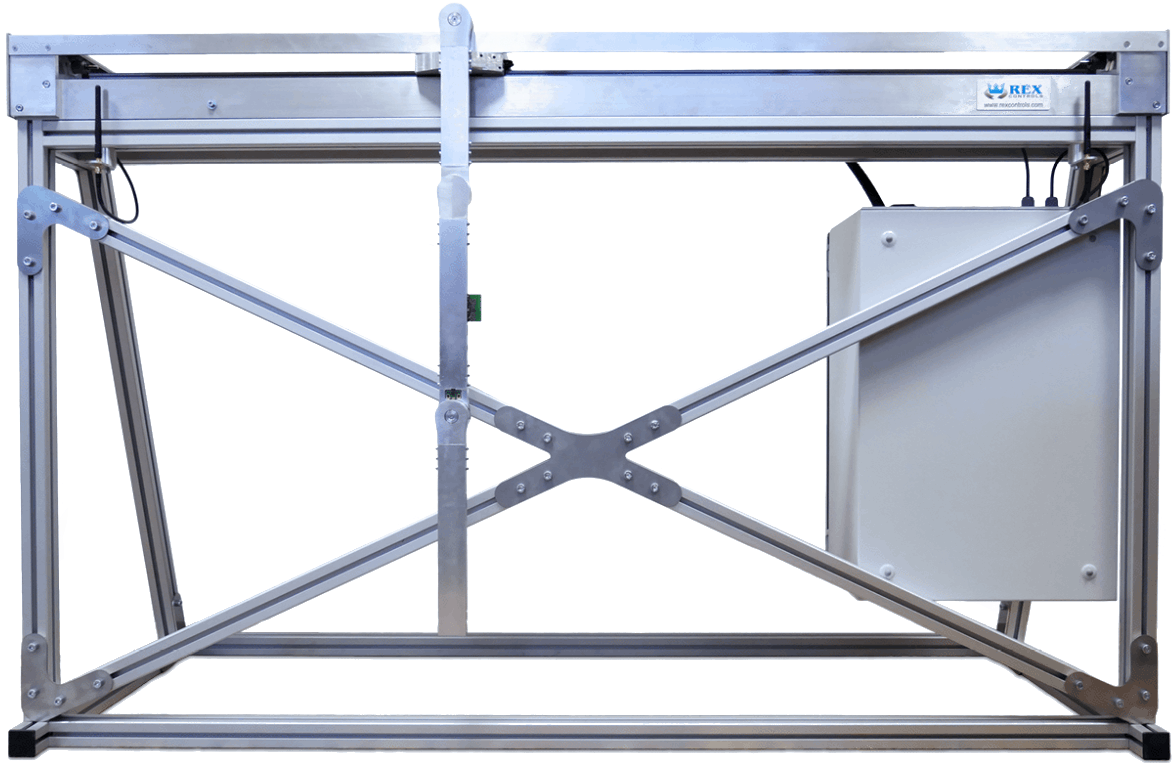
实验平台 · 控制理论与系统实验二级直线倒立摆 ET-IP-TLP-02二级直线摆系统用于多变量镇定、轨迹跟踪与控制方法验证。课程实验开放开发综合实训非线性耦合 · 状态反馈 · 鲁棒控制了解平台与配置
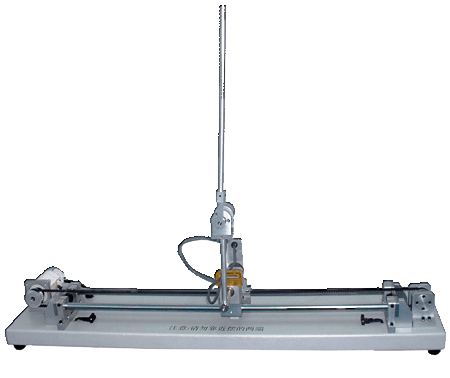
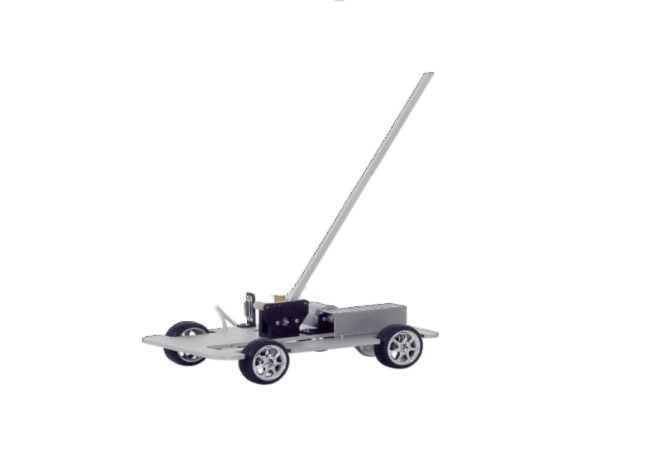
实验平台 · 控制理论与系统实验小车倒立摆实验平台系列 ET-IP-CPE小车位移与摆杆角度构成经典欠驱动对象,可用于比较不同闭环控制策略。课程实验开放开发综合实训小车轨迹 · 起摆与平衡 · 反馈控制了解平台与配置
实验平台 · 电力电子与能源变换Buck 电路实验平台 ET-MT-BCEDSP 控制 Buck 降压功率级,适合数字电源调节与控制算法原型验证。课程实验开放开发DC-DC降压 · 数字电源 · 动态负载响应了解平台与配置
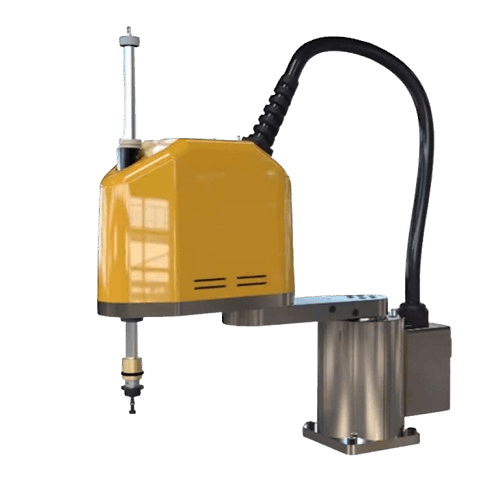
实验平台 · 机器视觉与具身机器人SCARA 机械臂实验平台 ET-RA-SA-01SCARA 机构与视觉、控制系统组合,用于运动学验证、轨迹规划和抓取操作。课程实验开放开发综合实训机械臂运动学 · 视觉抓取 · 轨迹规划了解平台与配置
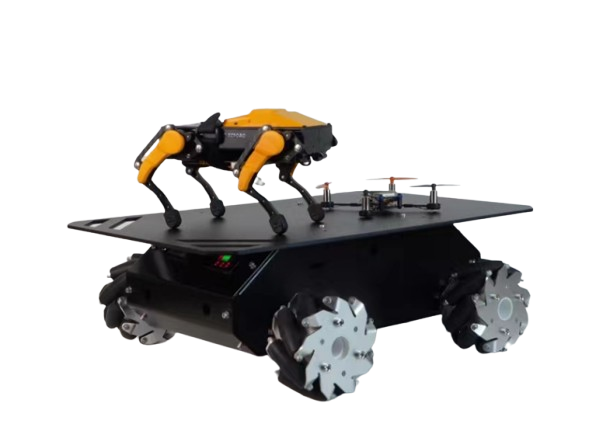
实验平台 · 自主导航与移动机器人地空协同实验平台 ET-MA-AEP无人车、无人机与光学动捕组成异构协同实验环境,适合定位和协同规划。课程实验开放开发地空协同 · 多机编队 · SLAM与避障了解平台与配置
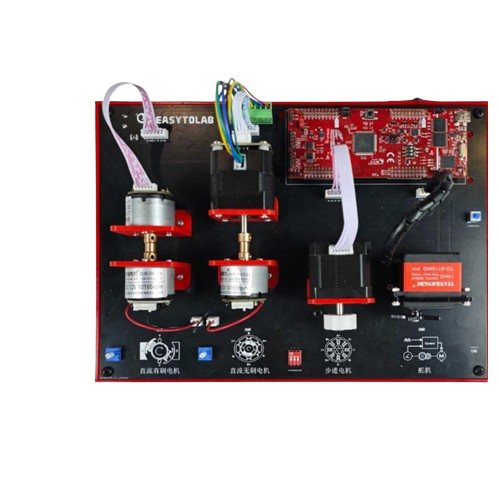
实验平台 · 电机驱动与运动控制多电机加载实验平台 ET-ES-MLT多种电机与 DSP 控制器构成驱动研究环境,可比较控制方式与负载响应。课程实验开放开发综合实训多类型电机 · 位置/速度/力矩控制 · 加载实验了解平台与配置
实验平台 · 自主导航与移动机器人农业机器人 ET-AR-01种植作业与环境传感器结合,适合作为农业感知与自动化控制的场景平台。课程实验开放开发综合实训农业自动化 · 环境感知 · 作业控制了解平台与配置
实验平台 · 机器视觉与具身机器人双足轮式机器人实验平台 ET-BR-WRP轮腿组合结构用于机器人控制、运动学习及不同地形下的移动研究。课程实验开放开发综合实训轮腿运动 · 平衡控制 · 路径规划了解平台与配置
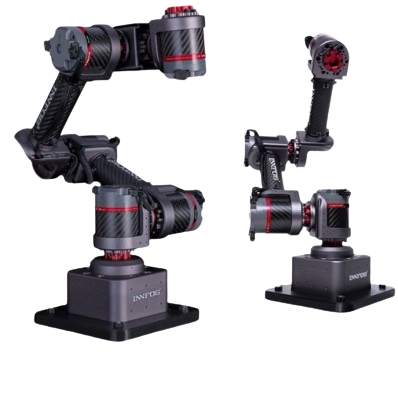
实验平台 · 机器视觉与具身机器人六自由度机械臂 ET-RA-DFA-06六自由度机械臂支持关节/笛卡尔空间运动与视觉、力反馈相关实验。课程实验开放开发综合实训机械臂动力学 · 视觉标定 · 力反馈操作了解平台与配置
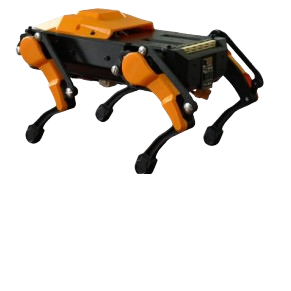
实验平台 · 机器视觉与具身机器人小型四足机器人实验平台 ET-BR-QRP四足实物平台用于腿式机器人的建模、控制算法与学习方法实验。课程实验开放开发综合实训腿式运动 · 步态控制 · 机器学习验证了解平台与配置
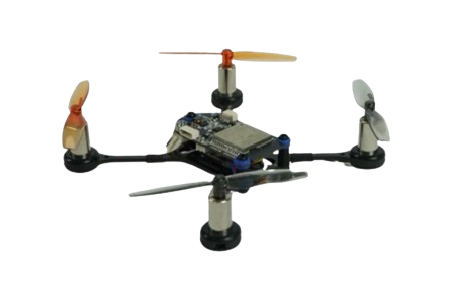
实验平台 · 自主导航与移动机器人小型四旋翼无人机 ET-AIR-SQD四旋翼本体带有多种惯性及测距传感器,适合飞控与感知算法的原型实验。课程实验开放开发综合实训飞行控制 · 传感器融合 · 定位导航了解平台与配置
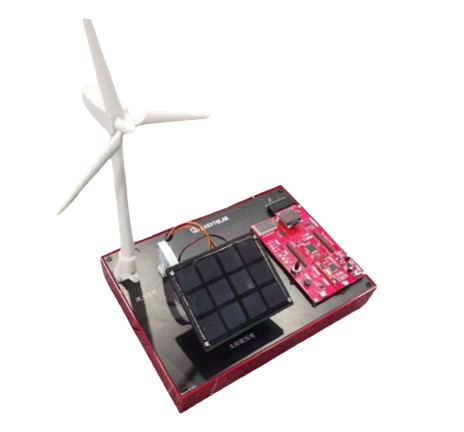
实验平台 · 电力电子与能源变换基于DSP的新能源实验平台 ET-ES-DNEPDSP 与新能源实验模块用于跟踪控制、能量管理等基础原型验证。课程实验开放开发综合实训太阳能跟踪 · 风能实验 · 能源管理了解平台与配置
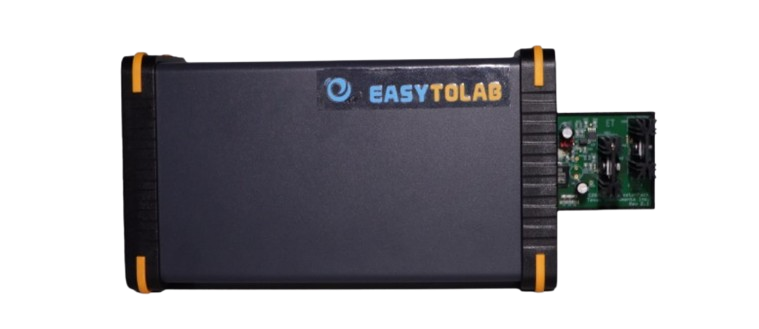
实验平台 · 实时仿真与嵌入式开发MatSimBox D007 实时仿真系统 ET-MBF-007通用实时控制与 I/O 平台,作为算法部署、系统交互和测试验证的基础设施。课程实验开放开发综合实训快速控制原型RCP · 硬件在环HIL · 信号采集了解平台与配置
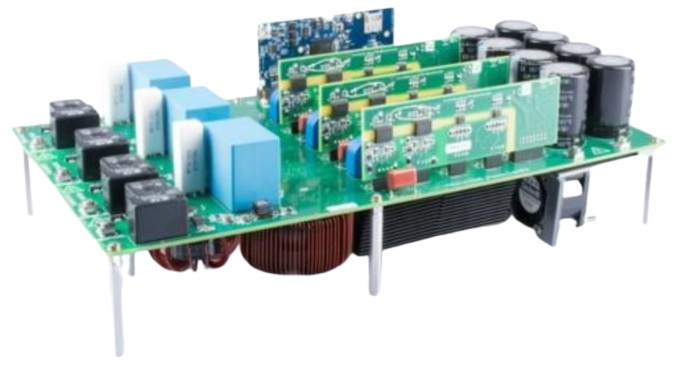
实验平台 · 电力电子与能源变换DC-AC变流模块 ET-PE-DC-AC三相桥式功率模块面向 DC-AC/AC-DC 能量变换、驱动及电能质量实验。课程实验开放开发综合实训双向变流 · PWM控制 · 新能源并网了解平台与配置
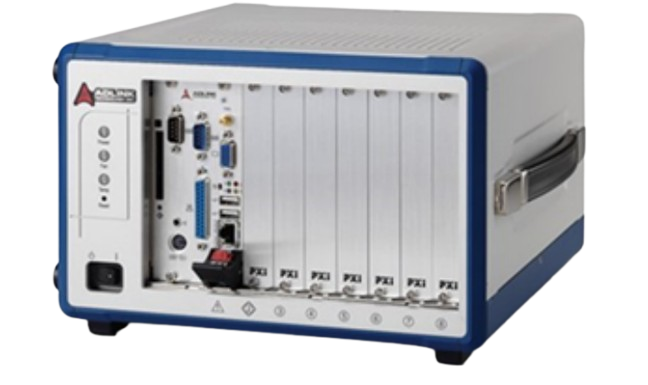
实验平台 · 实时仿真与嵌入式开发MatSimBox F008 实时仿真系统 ET-MBF-008模块化实时系统与大规模 I/O 用于复杂控制系统的快速验证与测试。课程实验开放开发综合实训模块化I/O · RCP/HIL · 实时算法验证了解平台与配置
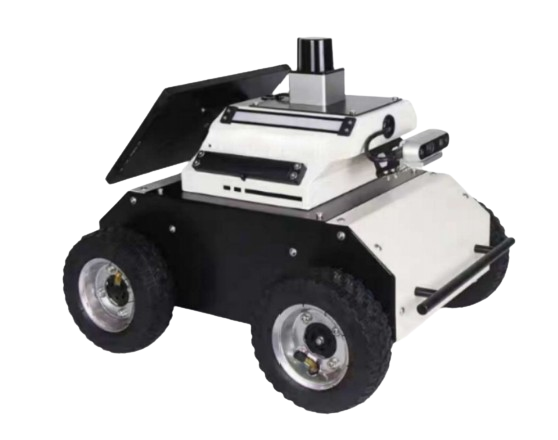
实验平台 · 自主导航与移动机器人ETLAB AI 智能车 ET-MR-SC智能车集成激光雷达、深度相机与 ROS 环境,面向感知融合和自主移动算法。课程实验综合实训SLAM · 视觉感知 · 移动机器人导航了解平台与配置
实验平台 · 机器视觉与具身机器人2自由度柔性关节机器臂 ET-RA-DFA-02刚性连杆与柔性关节耦合,适合弹性补偿、振动分析和动力学辨识。课程实验开放开发柔性关节 · 振动抑制 · 系统辨识了解平台与配置
实验平台 · 控制理论与系统实验二自由度直升机实验平台 ET-AIR-THP基座约束下的双自由度航空对象用于多变量反馈和动力学验证,并非自由飞行无人机。课程实验开放开发综合实训双变量耦合 · 俯仰/偏航控制 · 动力学建模了解平台与配置
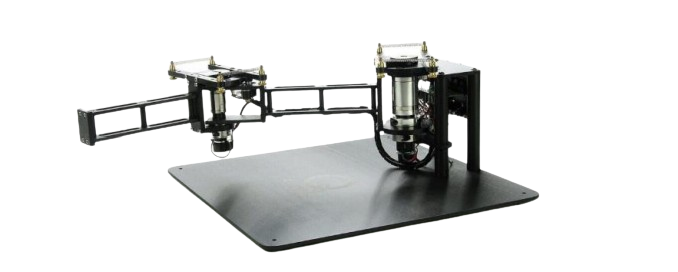
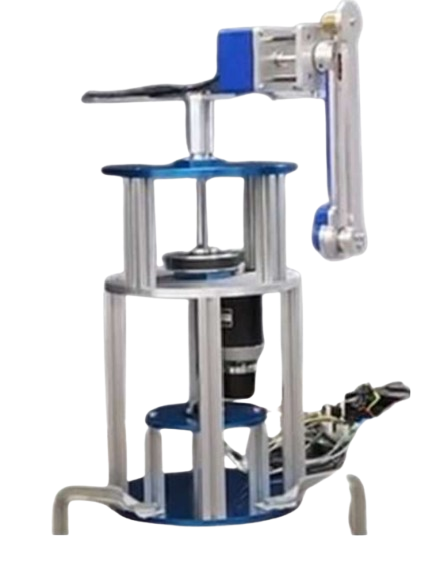
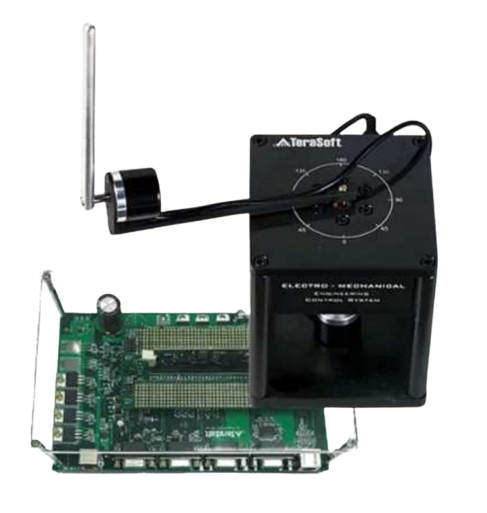
实验平台 · 测试工装与自动化验证二维数控视觉转台 ET-2D-CVRT电动二维转台提供双轴运动与姿态调整载体,可配合传感器开展实验。课程实验开放开发双轴位置/速度 · 姿态调整 · 伺服实验了解平台与配置
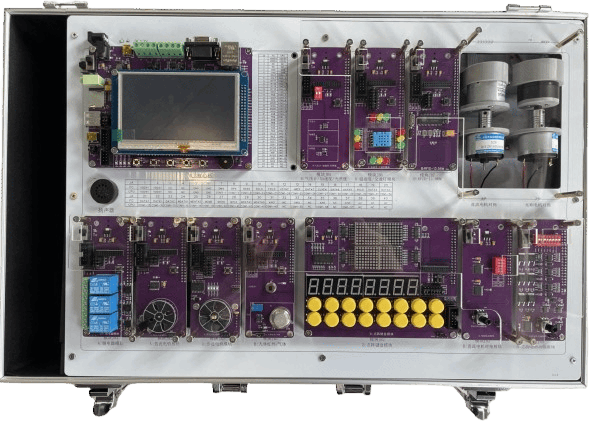
实验平台 · 实时仿真与嵌入式开发嵌入式系统与传感器实验箱 ET-ES-ESLSTM32 与传感器、电机模块用于嵌入式控制和智能硬件原型。课程实验开放开发综合实训嵌入式原型 · 传感器采集 · 接口实验了解平台与配置
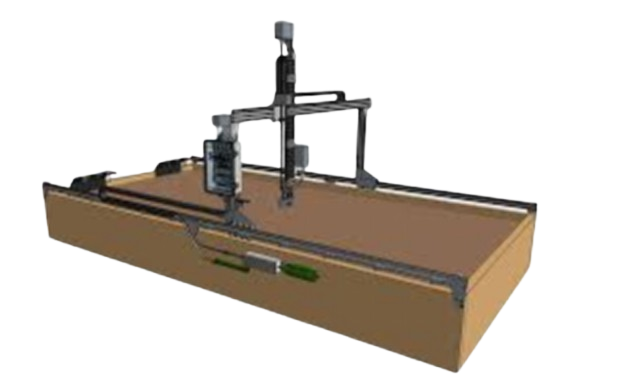
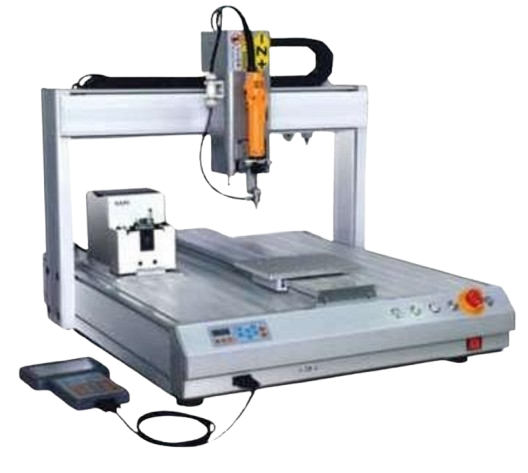
实验平台 · 电机驱动与运动控制三轴运动机器人控制平台 ET-RA-TMRCP三轴运动结构与伺服系统用于协调控制、轨迹跟踪及运动控制研究。课程实验开放开发综合实训多轴协调 · 精密运动 · 轨迹控制了解平台与配置
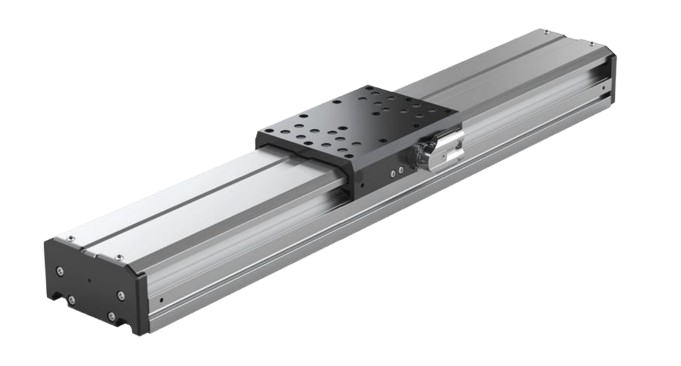
实验平台 · 电机驱动与运动控制直线电机实验平台 ET-ES-LME直线电机及实时反馈系统面向位置控制、性能测试和算法优化。课程实验开放开发综合实训直线伺服 · 精密定位 · 动态性能测试了解平台与配置
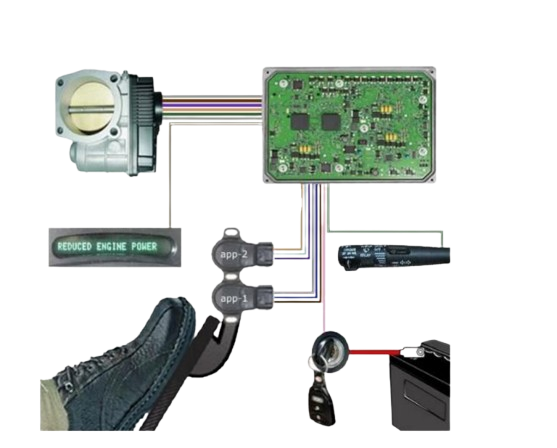
实验平台 · 控制理论与系统实验汽车电子节气门控制平台 ET-AETCP节气门对象用于执行器建模、开度控制和汽车电子相关算法验证。课程实验开放开发综合实训非线性执行器 · 节气门闭环 · 汽车控制了解平台与配置
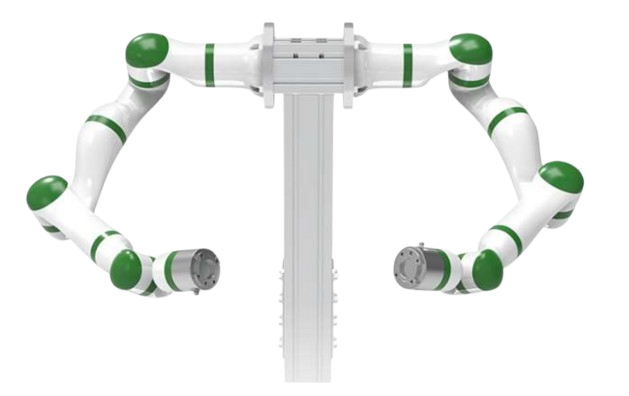
实验平台 · 机器视觉与具身机器人DUAL-ARM06 双臂协作机器人 ET-RA-DCR双臂协作本体适合协同抓取、装配和操作任务实验与开发,底层开放能力需按配置确认。课程实验开放开发综合实训双臂协调 · 装配操作 · 机器人任务规划了解平台与配置
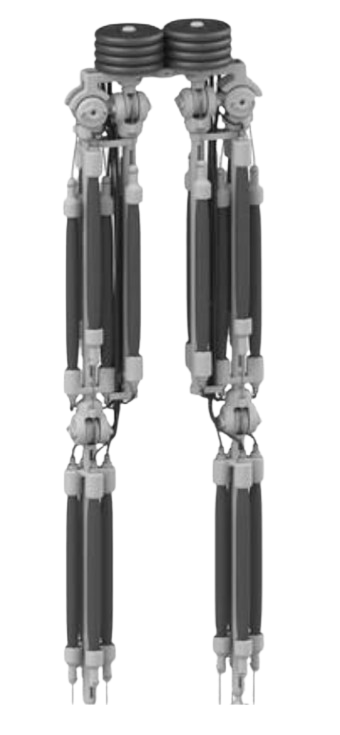
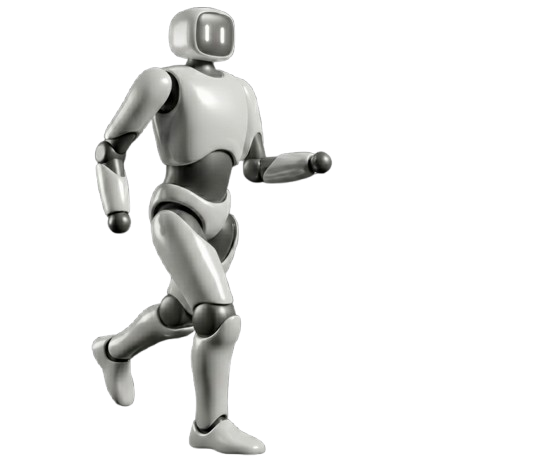
实验平台 · 机器视觉与具身机器人双足人形机器人 ET- HUM-A01人形平台与仿真、部署框架支持运动策略与虚实迁移相关研究。开放开发综合实训人形运动 · 强化学习 · Sim-to-Real了解平台与配置
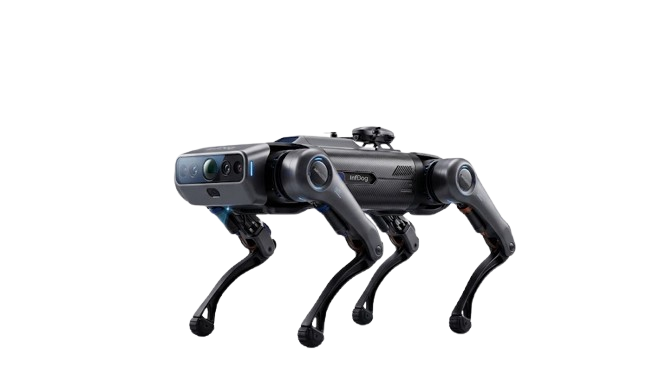
实验平台 · 机器视觉与具身机器人四足机器狗 ET-QR-Q1四足机器人用于腿式运动和感知驱动的自主行为研究,与小型四足实验平台单独保留。课程实验开放开发四足步态 · 视觉避障 · 运动策略了解平台与配置
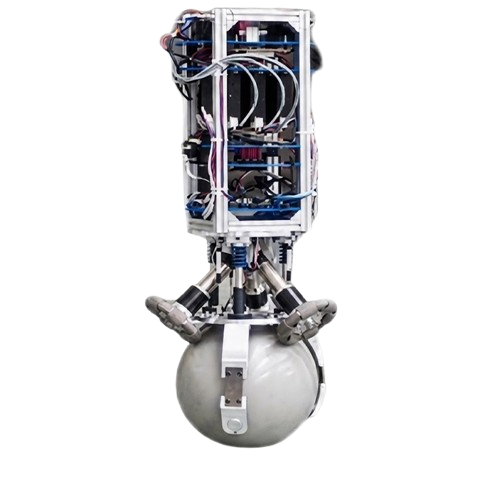
实验平台 · 控制理论与系统实验球轮自平衡机器人 ETL-BOT-BTP单球驱动自平衡结构是强耦合欠驱动对象,可研究状态估计和反馈控制。课程实验开放开发综合实训全向平衡 · 强耦合控制 · 系统辨识了解平台与配置
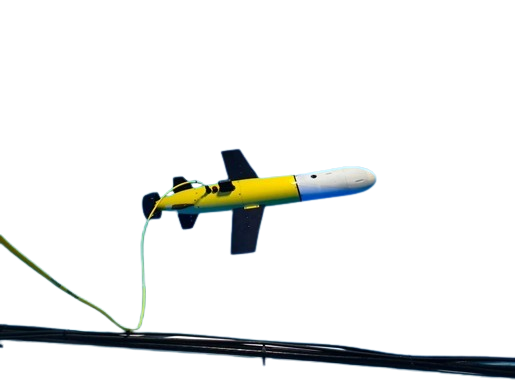
实验平台 · 自主导航与移动机器人AUV⾃主航⾏器科研平台 ET-AUV-ATPAUV 平台用于水下姿态、航迹控制与虚实迁移研究。课程实验开放开发综合实训水下自主航行 · 多变量解耦 · 路径规划了解平台与配置