实验与项目
- 底盘驱动与运动学
- 激光建图与自主导航
- 视觉识别与机械臂操作
- 场景任务与竞赛策略开发
让知识进入完整任务。
传感器采集 → ROS处理与SLAM建图 → 路径规划 → 底盘或机械臂执行 → 状态可视化
平台组成
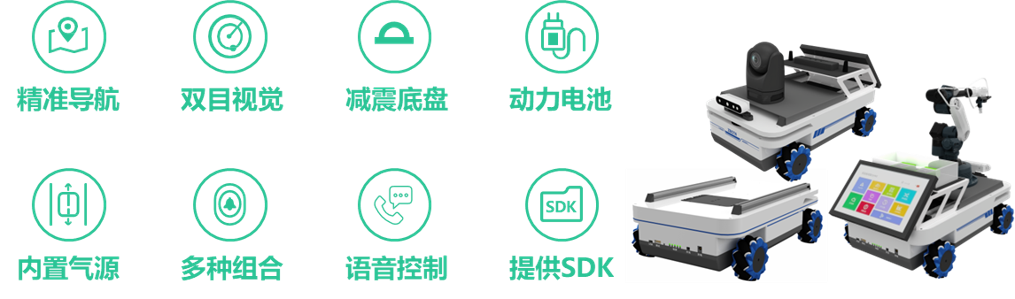
- 模块化移动底盘
- RK3588S 计算单元与传感器
- 可选机械臂及竞赛场景组件
开放开发
提供ROS开发资源、电气原理图、驱动接口和通信总线资料,支持底盘控制、SLAM与导航实验。RTK、部分视觉模块、机械臂和竞赛场景按任务选配。
配置与参数
ET-AI-CMR · 竞赛版复合AMR机器人
| 底盘参考尺寸 | 400 × 280 × 136 mm |
|---|---|
| 计算单元 | RK3588S |
| 交互 | 7 英寸触控屏 |
参数对应参考配置;选配模块、软件版本与开发资源范围请结合实训任务确认。