适用课程与课时
课程面向机器人工程、自动化、电气工程及其自动化、电气工程与智能控制等专业,也适用于无人驾驶航空器系统工程、低空技术与工程、飞行器制造工程、智能科学与技术和智能制造工程等专业。
三个阶段可独立开设,也可组合成项目式课程或创新实践课程。单个实验可纳入自动控制原理、嵌入式系统、信号分析与处理、机器人、无人机和人工智能等课程。
| 课程阶段 | 理论课时 | 实验课时 |
|---|---|---|
| 基础 · 无人机组装与调试 | 4 | 20 |
| 中级 · 无人机控制综合实验 | 4 | 20 |
| 高级 · 无人机与 AI 综合实验 | 8 | 16 |
无人机组装与调试
认识四旋翼无人机的组成、飞行原理、开发环境与安全规范,完成从部件装配到整机联调的基础实验。
- 机械装配涵盖机体、底座与零部件识别,学生结合机械图纸完成组装。
- 电控调试涵盖控制器、电机与电调、电源和传感器,学生在实验中完成 IMU 与罗盘校准。
- 飞控调试涵盖数据采集、信号通信和嵌入式程序调试,通过整机姿态控制实验观察参数调整的效果。
考核覆盖机械、电控和软件三个模块,并综合评估整机的完成度、功能与性能。
无人机控制综合实验
从姿态和位置系统建模入手,比较经典、现代及非线性控制方法。飞行场地受限时,可改用 3D 虚拟飞行控制实验。
- 建立姿态系统的微分方程和传递函数,开展 PID、根轨迹与频率响应实验。
- 建立状态空间模型,分析能控性与能观性,比较极点配置、LQR、滑模控制与自抗扰控制。
- 结合气压计、光流等传感器建立位置系统模型,开展双闭环 PID 实验,并验证不同控制策略。
按平台安全规范开展实验,考核覆盖数学建模、姿态环和位置环,并结合实验数据评估控制性能。
无人机与 AI 综合实验
在实训平台上将视觉处理、大模型交互与飞行控制结合起来,完成巡检等场景任务。
- 视觉实验涵盖传感器接入、数据采集与处理、视觉模块与飞控集成,并可从基础巡检拓展至绕障和穿越任务。
- 大模型实验以 DeepSeek 等模型为例,介绍本地部署和与飞控的数据交互,通过对话完成单项作业与组合任务。
- 创新实验由学生设计任务,按使用规范完成系统联调、数据采集与结果分析。
考核覆盖视觉处理、视觉与飞控集成、大模型与飞控集成,以及最终任务的完成度、功能与性能。
实训与课程案例
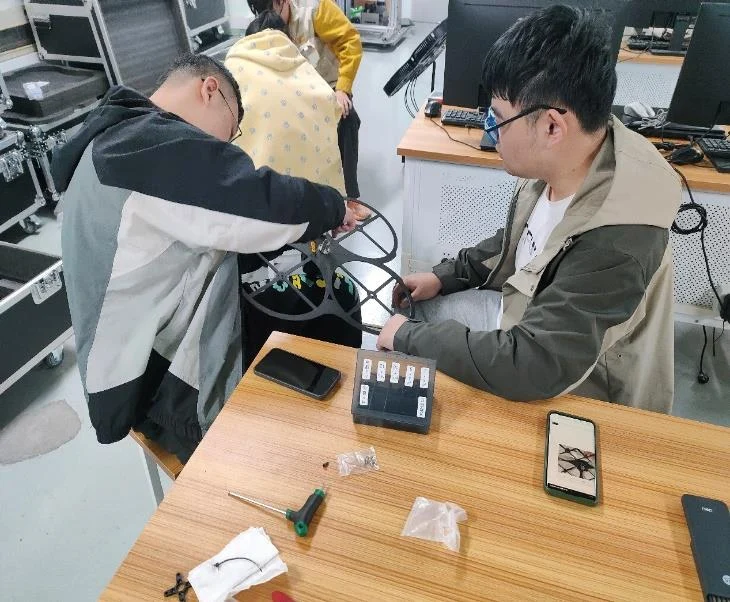
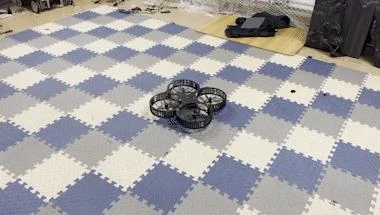
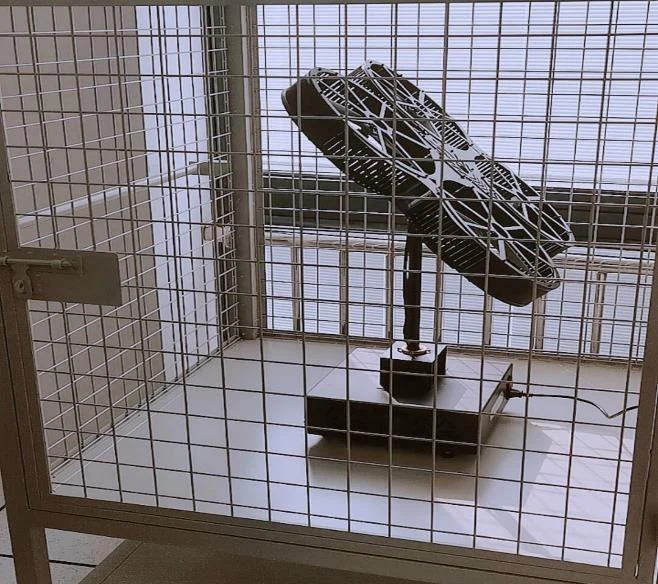
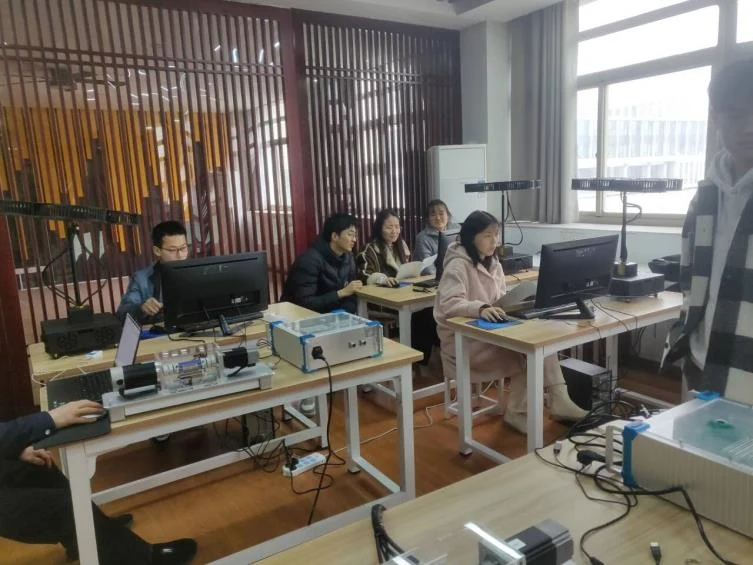
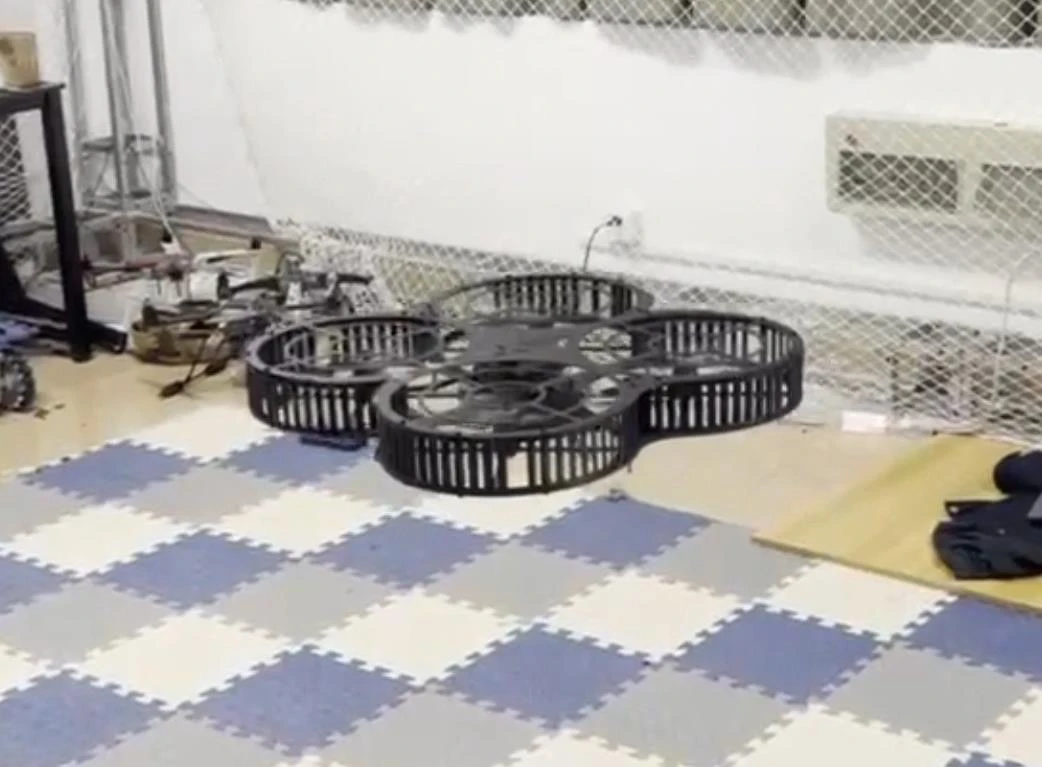
组装与试飞展示了基础阶段的实训过程。两所高校的课堂案例展示了如何把姿态控制平台用于自动控制原理和自动化专业教学。