实验与项目
- 底盘运动控制
- 定位与传感器融合
- 自主导航与避障
- 移动平台与机械臂协同
让知识进入完整任务。
传感采集与标定 → 定位建图 → 路径规划 → 四驱移动 → 复合配置执行操作 → 状态反馈
平台组成
- 四驱悬挂底盘
- 导航计算与传感器组件
- 按配置搭载的六轴机械臂
开放开发
资料提供 ROS 及 SDK 开发支持。不同计算单元、系统版本与传感器组合需按配置选择。
系列型号与配置
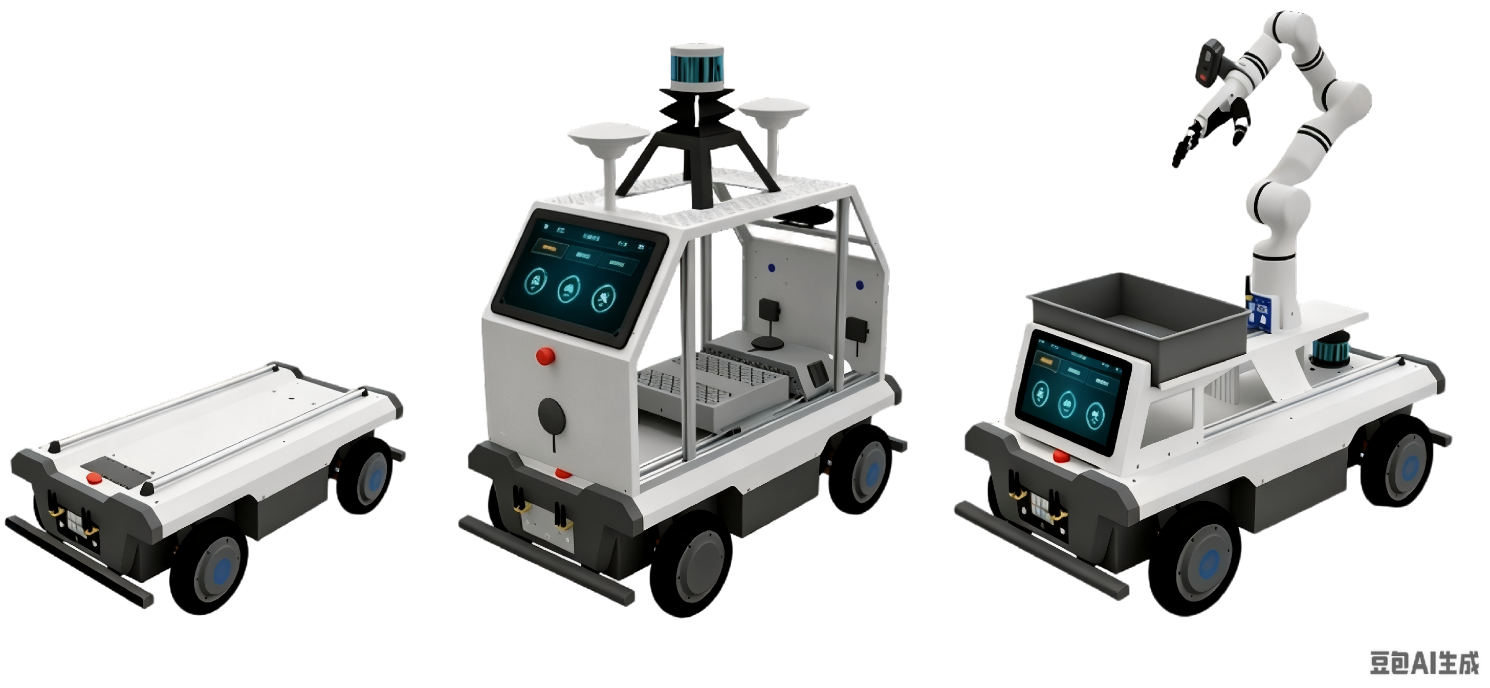
ET-AI-FCH · 四驱线控底盘ET-AI-ADR · 四驱无人驾驶系统ET-AI-FMR · 四驱复合机器人
| 移动机构 | 四驱悬挂底盘 |
|---|---|
| 导航选配 | 激光雷达、RTK / GPS、IMU、双目视觉 |
| 接口 | RS232 / RS485、以太网、USB |
参数对应参考配置;选配模块、软件版本与开发资源范围请结合实训任务确认。