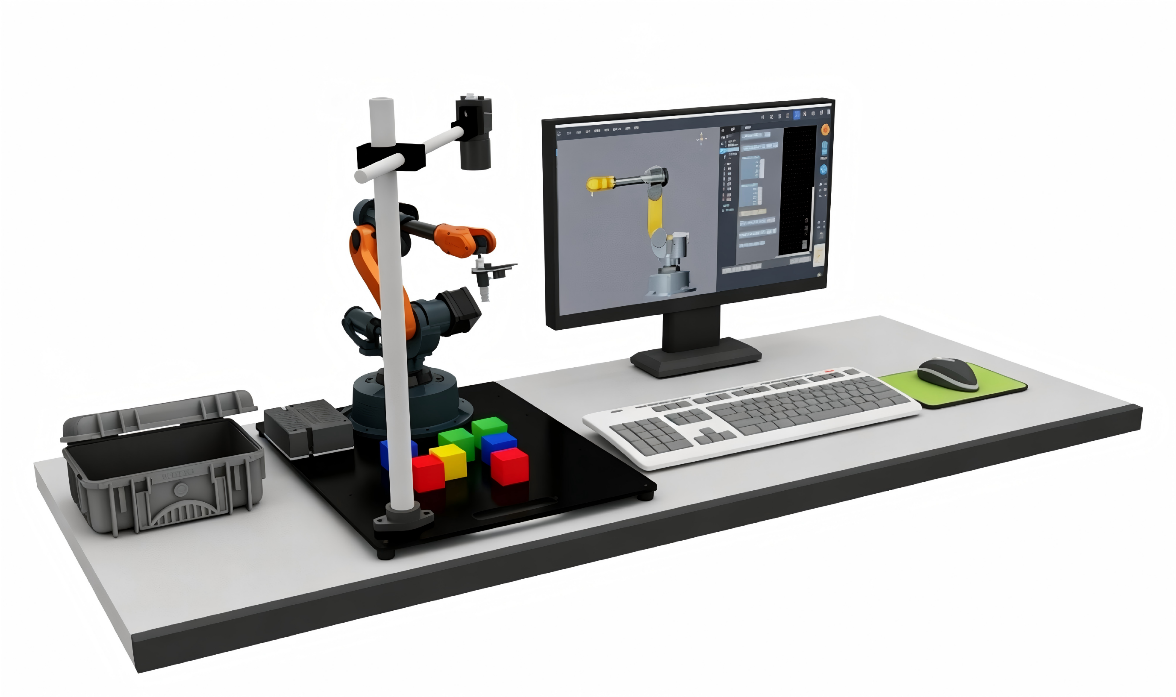
实验与项目
- 机器人坐标系与运动学
- 眼在手上与眼在手外标定
- 视觉识别与分拣
- ROS 与虚实联动开发
让知识进入完整任务。
图像采集 → 相机与手眼标定 → 目标定位 → 机械臂抓取 → 作业结果验证
平台组成
- 桌面六轴机械臂
- 内外部视觉套件与末端工具
- 视觉及机器人开发环境
开放开发
资料提供 Python、ROS 及视觉开发相关内容,可围绕手眼协调与视觉引导开展二次开发。
配置与参数
ET-AI-RVD · AI机器人视觉开发平台
| 执行机构 | 桌面六轴机器人 |
|---|---|
| 视觉形态 | 眼在手上 / 眼在手外 |
| 工具链 | OpenCV、ROS |
参数对应参考配置;选配模块、软件版本与开发资源范围请结合实训任务确认。