实验与项目
- ROS底盘与机械臂控制
- 激光与视觉感知实验
- 升降轴与机械臂协同
- 高货位存取与多高度工位任务
让知识进入完整任务。
自主导航 → 到达工位 → 升降调整高度 → 视觉定位 → 机械臂操作 → 状态与孪生反馈
平台组成
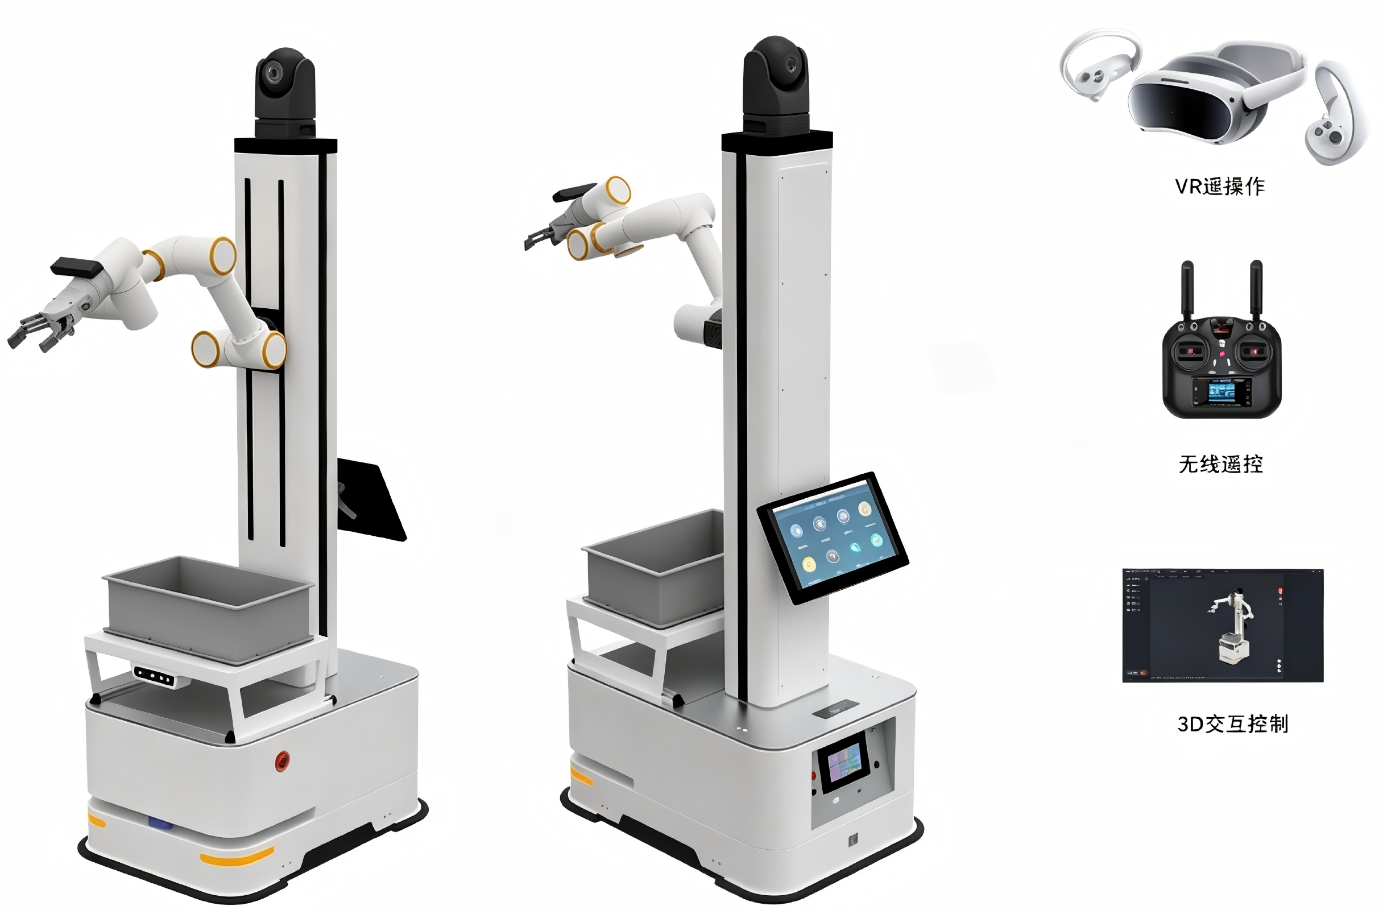
- 差速ROS移动底盘
- 垂直升降轴与六轴协作机械臂
- 双目视觉、云台相机与SLAM激光雷达
开放开发
支持Python/C++开发、VR遥操作与数字孪生,围绕升降、导航、视觉和末端操作开展协同实训。热成像、气体检测等场景模块按配置确认。
配置与参数
ET-AI-LMR · 复合升降AMR机器人
| 执行结构 | 移动底盘 + 升降轴 + 六轴机械臂 |
|---|---|
| 感知配置 | 激光、双目与云台视觉 |
| 交互方式 | 触控、无线遥控与VR |
参数对应参考配置;选配模块、软件版本与开发资源范围请结合实训任务确认。