实验与项目
- 移动底盘与双臂运动学
- VR动作映射与遥操作
- 双臂示范数据采集
- ACT相关学习实验与移动操作验证
让知识进入完整任务。
VR示教与视觉采集 → 示范数据记录 → 学习算法训练 → 仿真与策略验证 → 移动双臂执行
平台组成
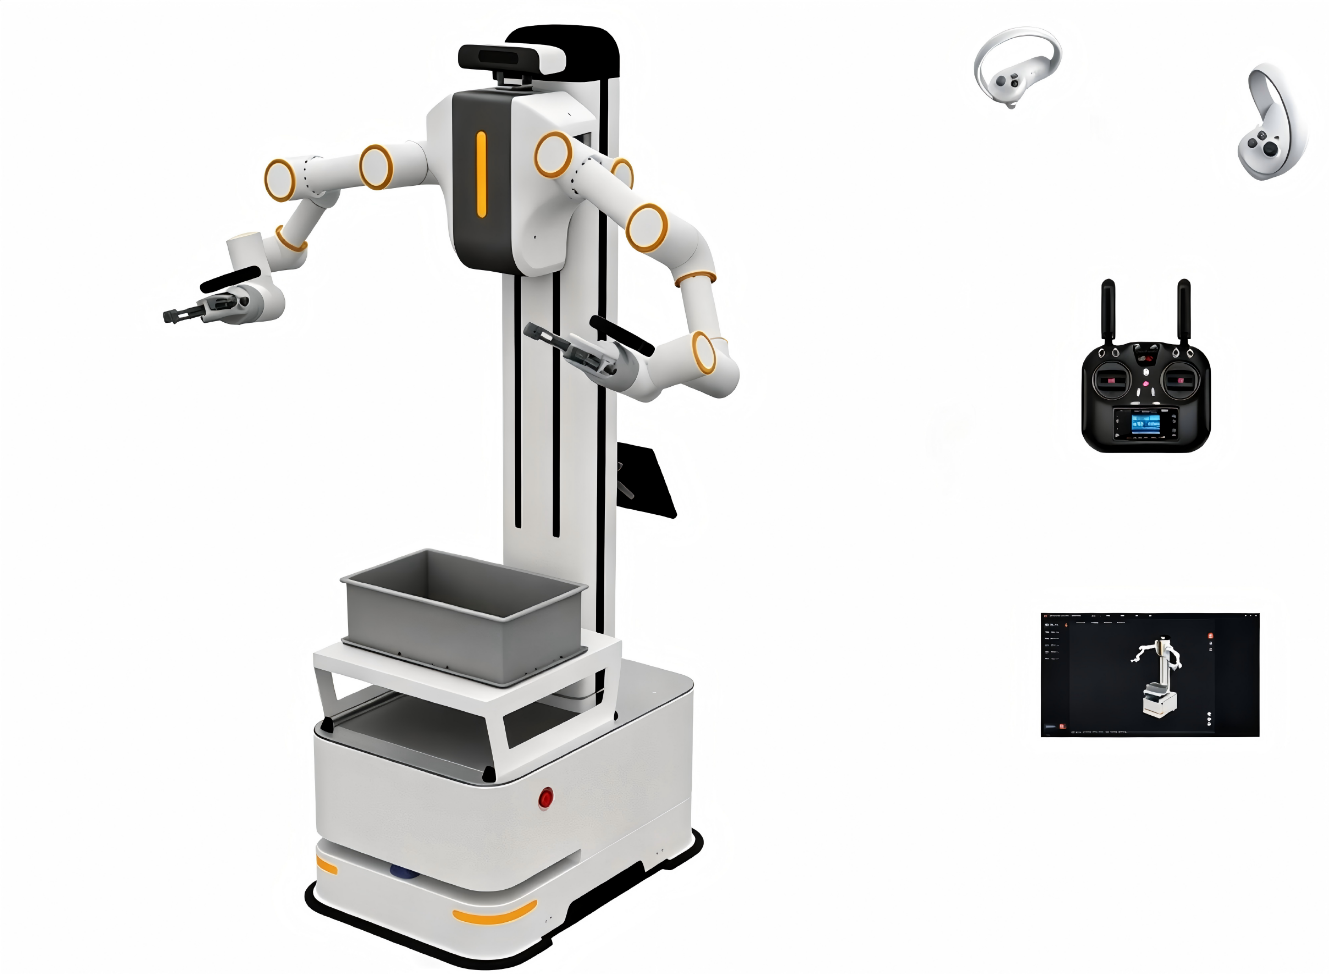
- 差速移动底盘与升降躯干轴
- 双六轴机械臂与视觉系统
- 工控机、VR组件与末端执行器
开放开发
配套ROS/ROS2、Python/C++ API、VR SDK与数字孪生开发资源,支持双臂协同及ALOHA/ACT相关实验。接口与算法运行环境按交付配置确认。
配置与参数
ET-AI-DMR · 复合双臂具身机器人
| 机械臂 | 双六轴,共12个关节自由度 |
|---|---|
| 结构 | 移动底盘、升降轴与双臂 |
| 开发资源 | ROS/ROS2、VR SDK、Python / C++ |
参数对应参考配置;选配模块、软件版本与开发资源范围请结合实训任务确认。