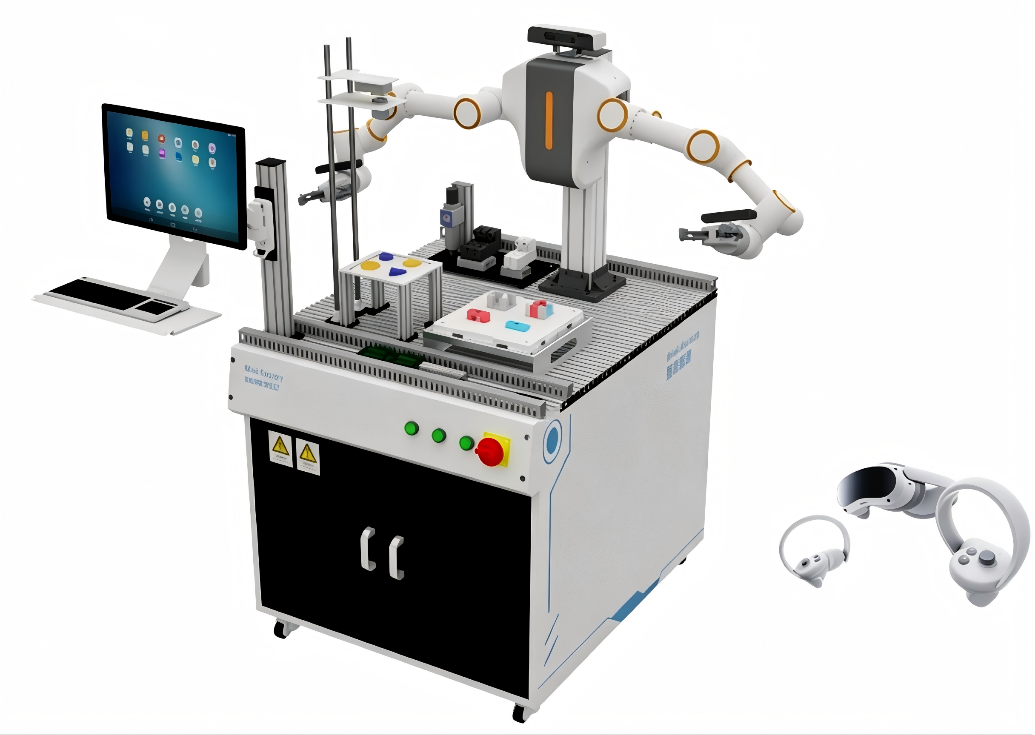
实验与项目
- 双臂运动规划与协作
- 多视觉标定与手眼协调
- VR 遥操作与示范数据采集
- 多模态任务与模仿学习实验
让知识进入完整任务。
语音或VR示教 → 多模态理解 → 双臂规划 → 抓取分拣或装配 → 数据反馈 → 策略验证
平台组成
- 双六轴协作机械臂与模块化工位
- 视觉、语音和 VR 交互组件
- 计算单元与开发软件
开放开发
支持ROS2 Humble、MoveIt2、OpenCV与相关开发接口,围绕示范数据采集、模仿学习和VLA模型开展实验。配套AI平台支持智能体编排、设备管理与教学资源配置。
配置与参数
ET-AI-DET · 智能双臂具身机器人创新应用实训平台
| 机械构型 | 双六自由度协作机械臂 |
|---|---|
| 单臂额定负载 | 3 kg |
| 单臂工作半径 | 620 mm |
参数对应参考配置;选配模块、软件版本与开发资源范围请结合实训任务确认。