实验与项目
- 机器人结构认知与安全操作
- SLAM建图与自主导航
- 手眼标定与视觉抓取
- 机床上下料或仓储转运联调
让知识进入完整任务。
建图与定位 → 路径规划 → 到达工位 → 视觉定位 → 抓取或装配 → 状态反馈
平台组成
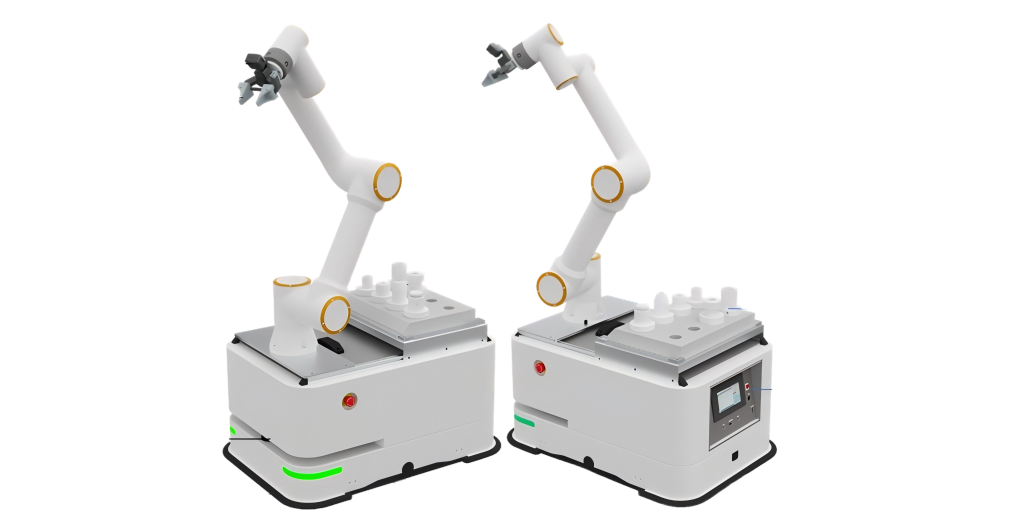
- 工业级差速AMR底盘与激光导航
- 六轴协作机械臂与双目视觉
- 柔性夹爪、触控屏及遥控器
开放开发
提供Python/C++ SDK及API,支持ROS开发、数字孪生与虚实联动。可选FR3或FR5机械臂;直流气源与末端快换按需求选配。
配置与参数
ET-AI-AMR · 复合AMR机器人
| 机械臂 | 六自由度,FR3 / FR5可选 |
|---|---|
| 底盘参考尺寸 | 800 × 520 × 420 mm |
| 开发支持 | ROS、Python / C++ |
参数对应参考配置;选配模块、软件版本与开发资源范围请结合实训任务确认。