实验与项目
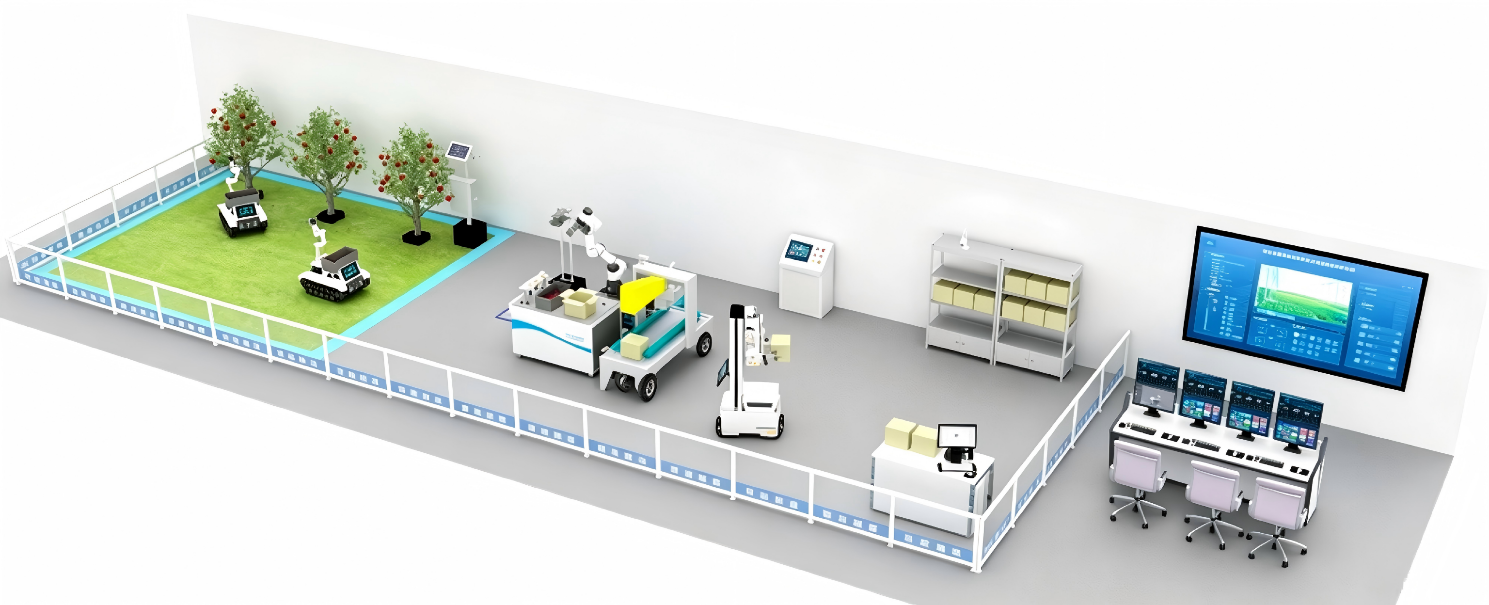
- 农业环境数据采集
- 果实视觉识别与采摘
- 分级分拣及包装
- 物料转运与仓储管理
让知识进入完整任务。
环境监测 → 采摘 → 视觉分级分拣 → 包装 → 双臂转运 → 仓储追溯
平台组成
- 履带采摘机器人
- 环境传感与分拣包装单元
- 复合搬运机器人、仓储及软件系统
开放开发
适用于场景感知、操作策略和流程集成;实验对象与采摘末端需按作物及任务匹配。
配置与参数
ET-AI-ARP · 具身智能AI农业机器人创新应用平台
| 典型单元 | 采摘、分拣、包装、转运、仓储 |
|---|---|
| 环境接口 | RS485 / Modbus |
| 系统软件 | 数据采集与数字孪生 |
参数对应参考配置;选配模块、软件版本与开发资源范围请结合实训任务确认。